EdgeSentinel VisionOps: servidor MCP para visión en el borde de Jetson Nano
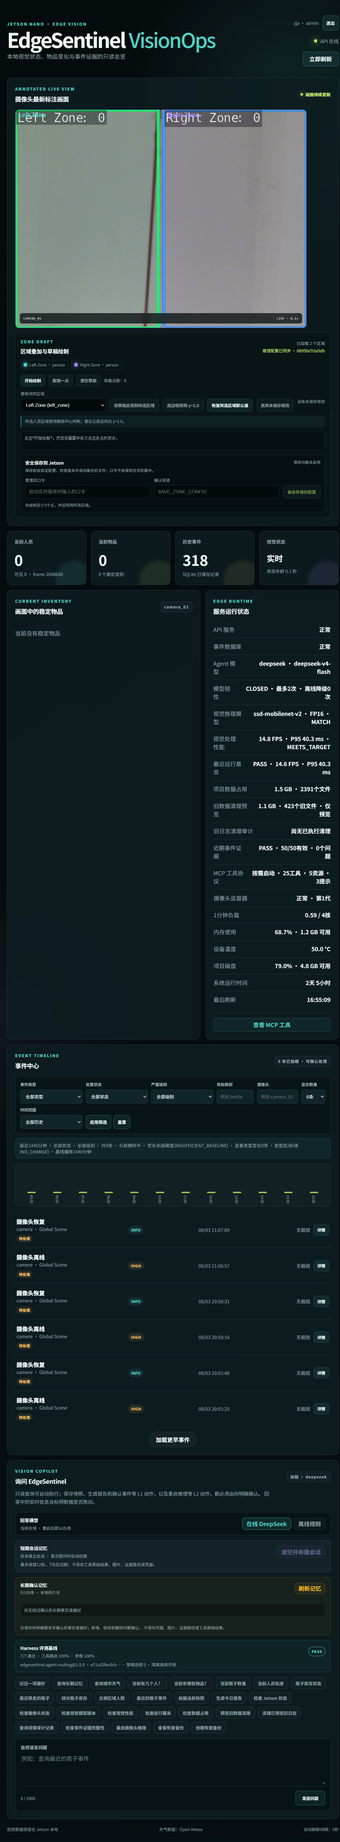
edgesentinel-visionops, desarrollado por Zja0011, es un servidor MCP y un arnés de agente de visión que aporta percepción visual a la IA de borde en el NVIDIA Jetson Nano. La aplicación conecta flujos de cámara en vivo y detección de texto localizada a los puntos finales del Protocolo de Contexto del Modelo para que los agentes puedan consultar salidas de visión y ejecutar inferencias en el dispositivo. Agrupa modos de inferencia local con salvaguardias operativas y registro. Los desarrolladores e investigadores que construyen sistemas de IoT y seguridad impulsados por agentes obtienen un componente de visión de borde desplegable para hardware restringido.
¿Para qué tareas puedes usarlo realmente?
La herramienta está destinada a ser un componente de infraestructura que convierte las transmisiones de cámaras en señales accionables para los agentes. Las tareas típicas incluyen análisis automatizado de escenas, localización de texto para señalización o etiquetas, y captura de evidencia con marca de tiempo para flujos de trabajo de incidentes. Resultados prácticos son datos visuales accesibles para los agentes y trazas de eventos registradas; los equipos pueden integrar esas salidas en bucles de decisión de agentes o sistemas de revisión de incidentes a través de puntos finales de MCP.
- Análisis de escenas para agentes
- Localización de texto y entradas de OCR
- Captura de evidencia de eventos para auditorías
¿Qué tan precisos son los resultados en comparación con hacerlo manualmente?
La precisión depende de la selección del modelo y la calidad del metraje fuente porque la aplicación admite modelos DeepSeek en línea y fuera de línea. El desarrollador optimizó la canalización de procesamiento para el dispositivo, lo que significa que el tamaño del modelo y los límites de computación afectan la fidelidad y la latencia. Para usos críticos de seguridad, planifica la verificación humana de detecciones y texto localizado, ya que la inferencia en el dispositivo intercambia algo de complejidad del modelo por viabilidad en el borde.
¿Qué requisitos de entrada y despliegue afectan el rendimiento?
Los despliegues esperan entornos basados en Python y cualquier cliente que implemente MCP, por lo que la integración ocurre a nivel de protocolo en lugar de importar SDKs propietarios. Las transmisiones de cámaras o los feeds de video son las entradas principales; elegir el modo de modelo en línea frente al fuera de línea cambia la dependencia de la red. La aplicación también proporciona mecanismos de recuperación segura y evidencia de eventos para apoyar despliegues en campo de larga duración y auditorías post-incidente.
¿Se requiere conocimiento técnico para obtener resultados útiles?
El público objetivo son desarrolladores, investigadores e ingenieros; la herramienta asume familiaridad con MCP, Python y la configuración de dispositivos embebidos. La integración requiere interconectar clientes de agentes a puntos finales de MCP y ajustar la selección de modelos en función del metraje real. La herramienta funciona como un bloque de construcción desplegable en lugar de un producto de consumo listo para usar, por lo que los equipos deben presupuestar tiempo de desarrollador para pruebas y validación.
Adaptado a equipos de desarrolladores cómodos con la integración en el borde
La aplicación se adapta a equipos que gestionan pilas embebidas y orquestación de agentes y que planean para el despliegue práctico y la validación de resultados. Espere trabajo de integración para conectar clientes MCP y ajustar la inferencia para las condiciones de su cámara. Para grupos sin experiencia en embebidos o protocolos, una solución empaquetada y llave en mano sería un punto de partida más práctico.